学生さんとドローン開発
 おくみの空域産業
今年度より中日本航空専門学校にて卒業研究の指導の場に入らせていただいています。
卒業研究では、学生さんがチームを組んで、チームごとにテーマを選定し、研究を行います。
当社ではこれまでの経験を活かし、主にドローン関係の研究開発をするチームの支援をしています。
2チームのうち1チームはArdupilotというオープンソースのフライトコードを活用したドローンの開発を行っています。拡張性が高く、様々なセンサーとの連携やプラグラムによる自動飛行が可能であることが特徴です。
一方、その拡張性の高さから始めた直後はその自由度の高さからとりあえず飛ばす、というのも中々難易度が高いかと思います。
今週も様々なことに取り組んでいましたが、そのうちの一つがテレメトリーです。
テレメトリ―とは地上局であるPC(又はスマートフォン、スマートフォンを搭載した送信機等)と機体の間で、機体の位置、姿勢、速度、バッテリー等の情報を通信するためのものです。自動操縦の指令等もこれを利用してやりとりします。
今回は、Xbee S2Cという2.4GHz(技適対応)のモジュールをPC、機体それぞれに搭載して通信しています。
秋月電子 xbee S2C
https://akizukidenshi.com/catalog/g/g110069
前回、トラブルにより機体側に搭載していた既存のデバイスが破損してしまったため、新品のモジュールを再設定してから取り付けます。
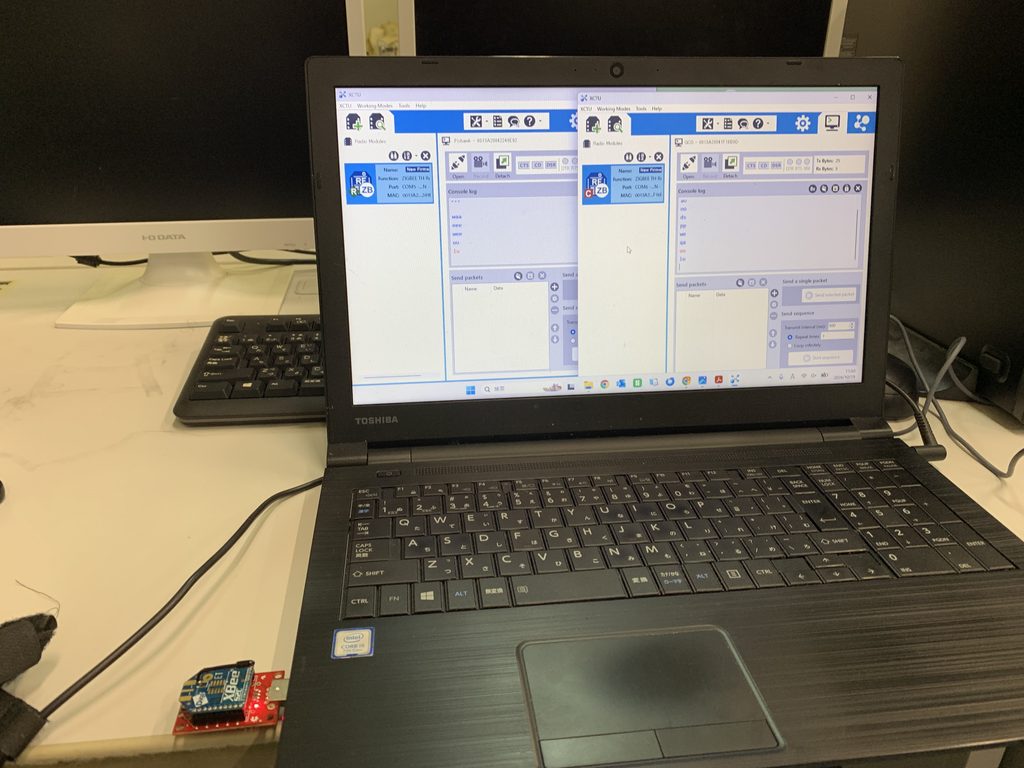
こちらは再設定中の画面です。XCTUという設定のためのソフトを用いて、パラメーターを設定。基本的にはArdupilotのドキュメントに従って設定しました。
https://ardupilot.org/copter/docs/common-telemetry-xbee.html
慣れないソフト、たくさんのパラメーターが表示された画面に苦戦しつつ、ドキュメントのパラメータをじっくり確認しながらがんばって
最後に一台のPCに2つのテレメトリを接続し、通信確認。何度もやり直しながら最後は無事通信できました。
左側の画面でテレメトリ1でテキストを送信(青字)、これを右側の画面のテレメトリ2で受信(赤字)
普段、私たちは様々な通信機器に触れますが、どれも最初から、あるいはワンタッチで通信できるようになるのが当たり前。でも実際はこんな風に通信機器を設定することで使えるようになる、というのを実際に感じてもらえ良かったと思いました。
さて、通信できるようにはなりましたが、機体用のモジュールはFC(フライトコントローラ)と接続しなければなりません。
次は機体側にとりつけるためのピン変換&4V→3.3V変換のレギュレーター基盤の取り付けに進む予定。
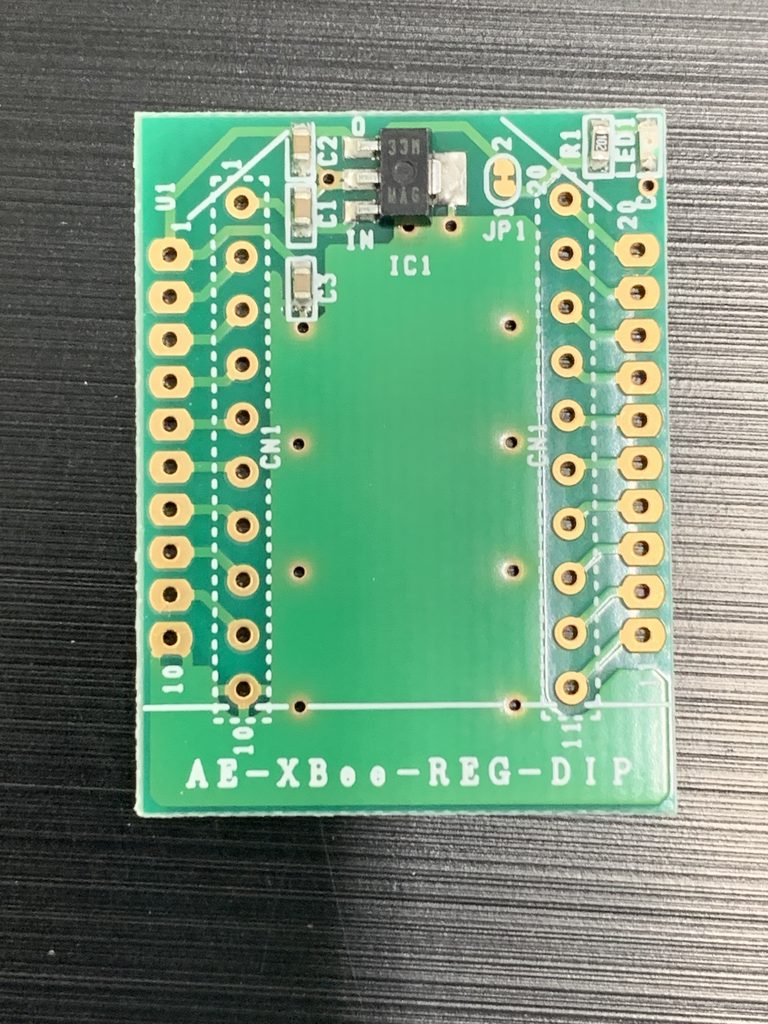
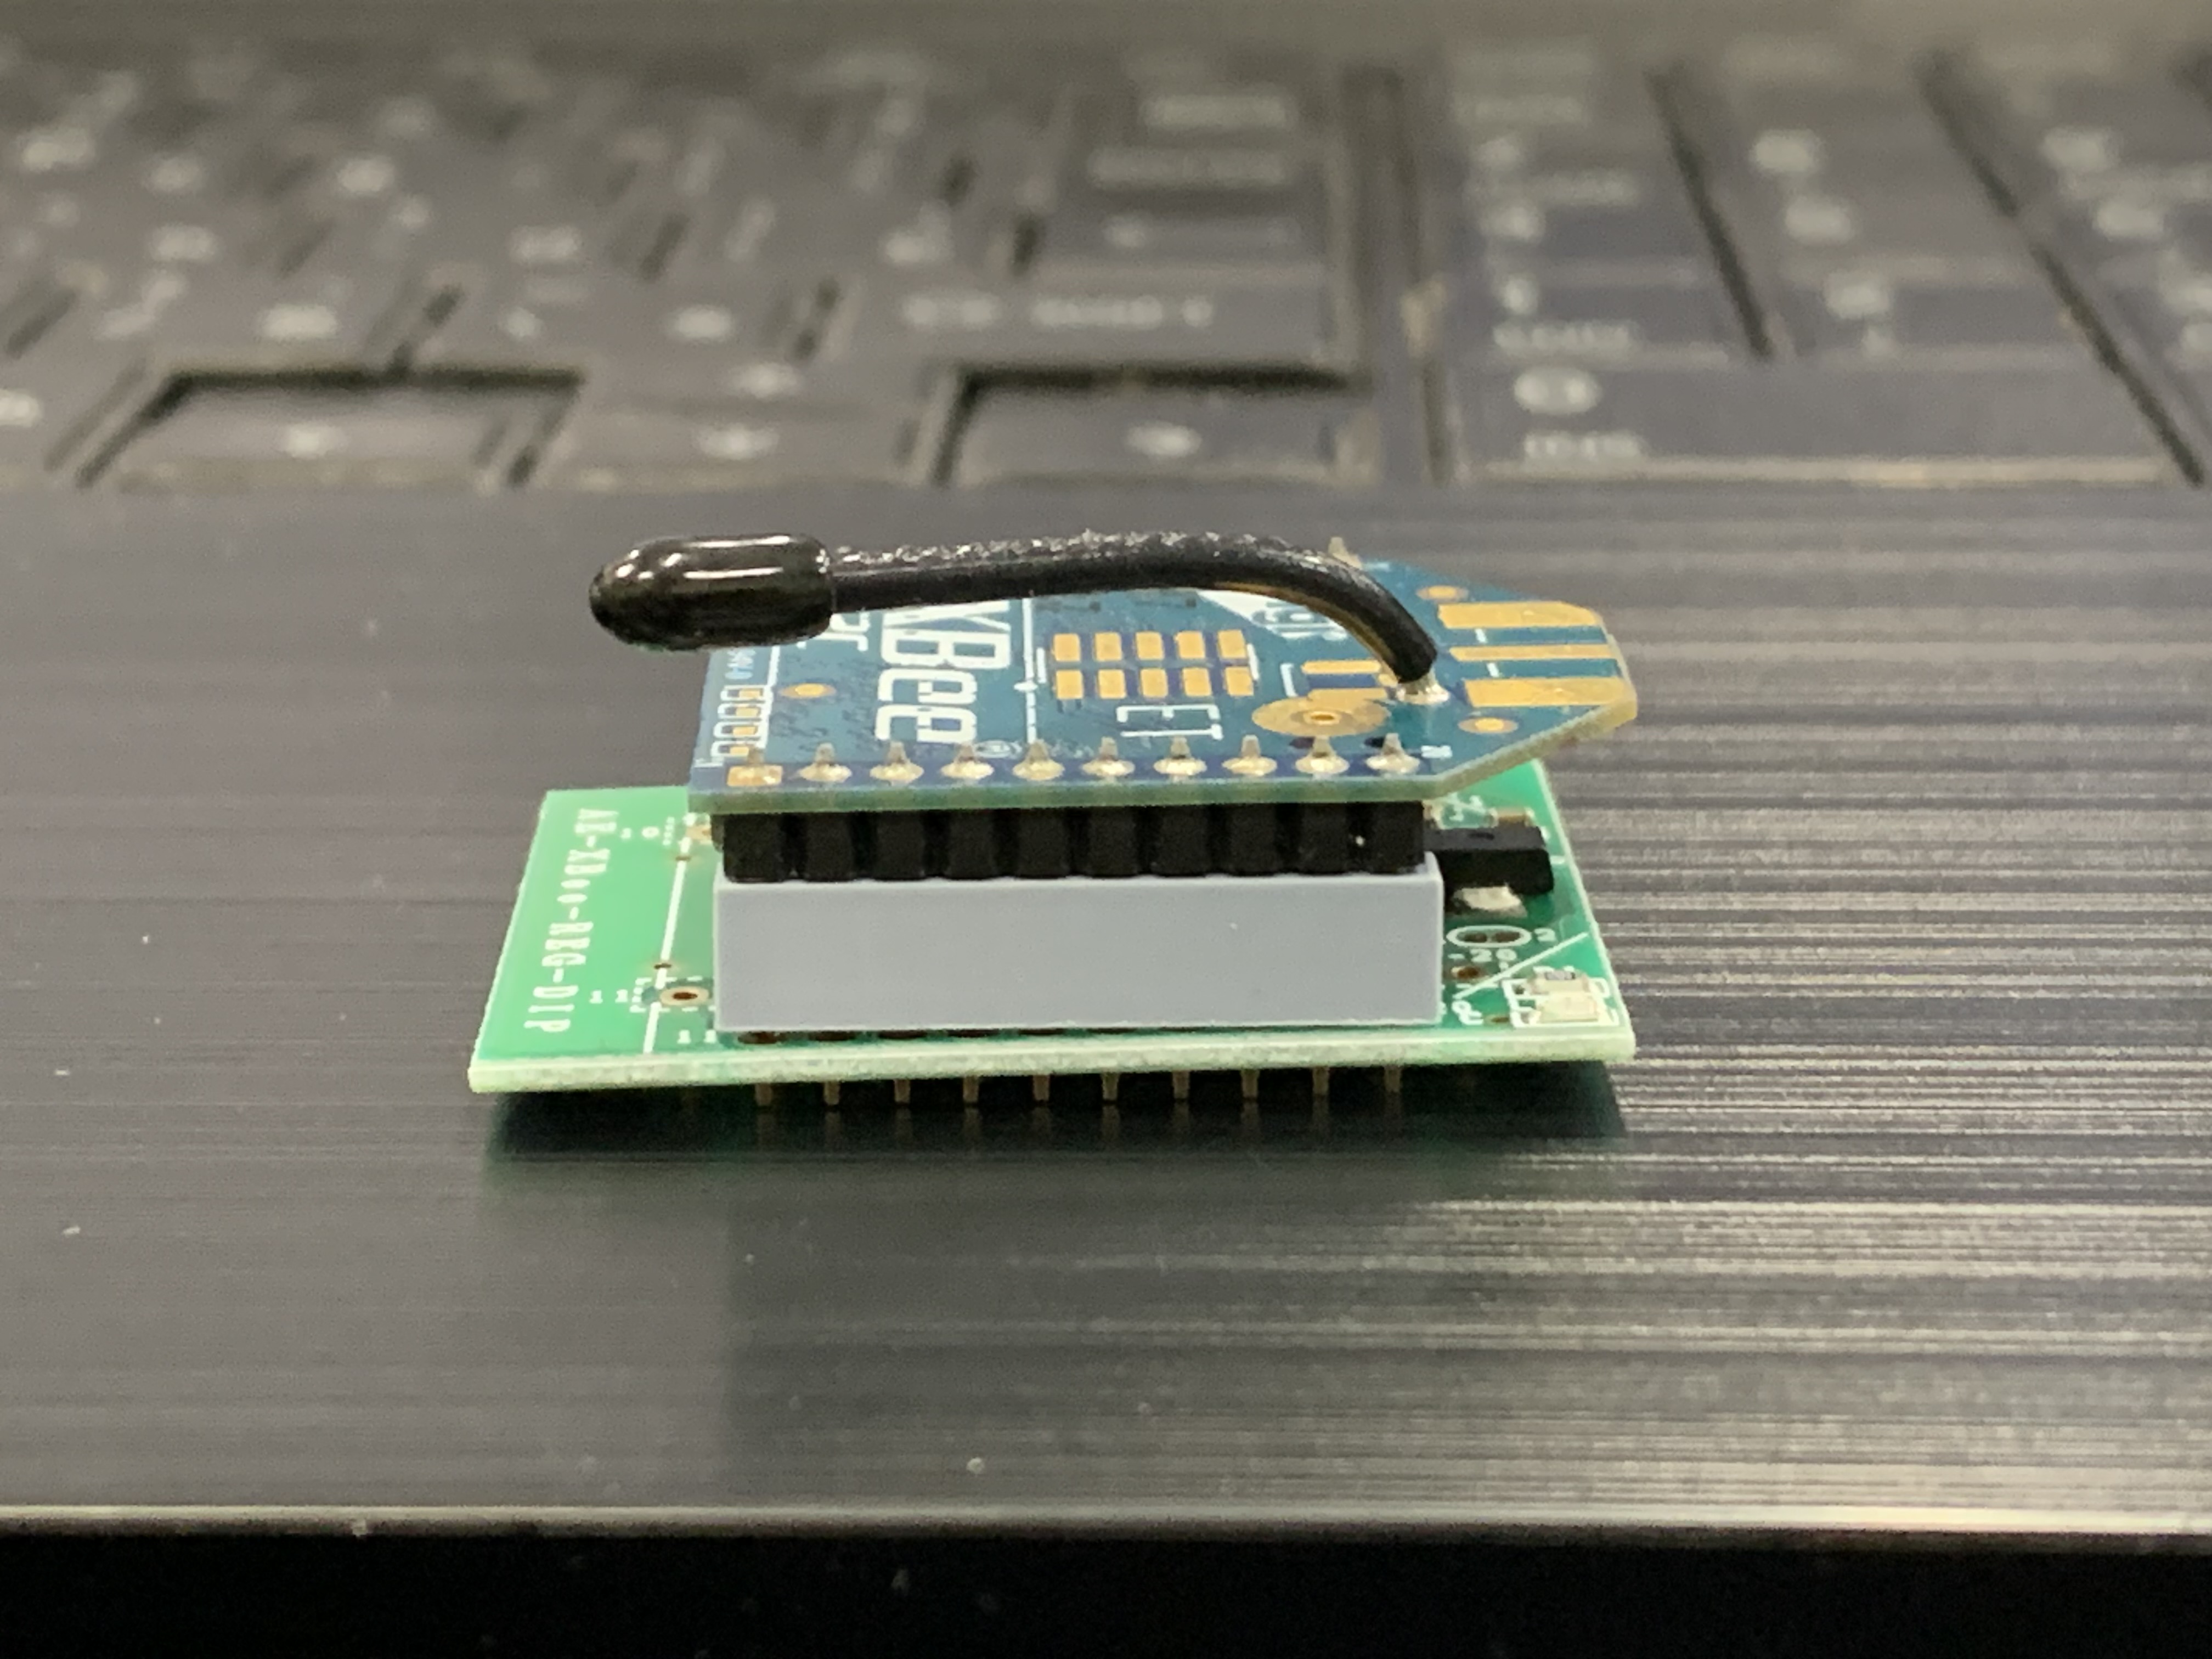
そもそもなぜ既存端末が故障したのか?また、途中経過から書き始めてしまったのでこれまでの開発記録などもまた残していきたいと思います。
\ 最新情報をチェック /

